

AutoArchitect+
Introduction
CONTEXTE
Dans un souci d’évolution, des recherches sur de meilleurs solutions est le chemin vers son accomplissement et ce même dans le domaine du BTP. Une possibilité de construire des bâtiments à l’aide des robots n’est pas exclus et peuvent être performant en les associant à l’Intelligence Artificielle (IA).
OBJECTIFS
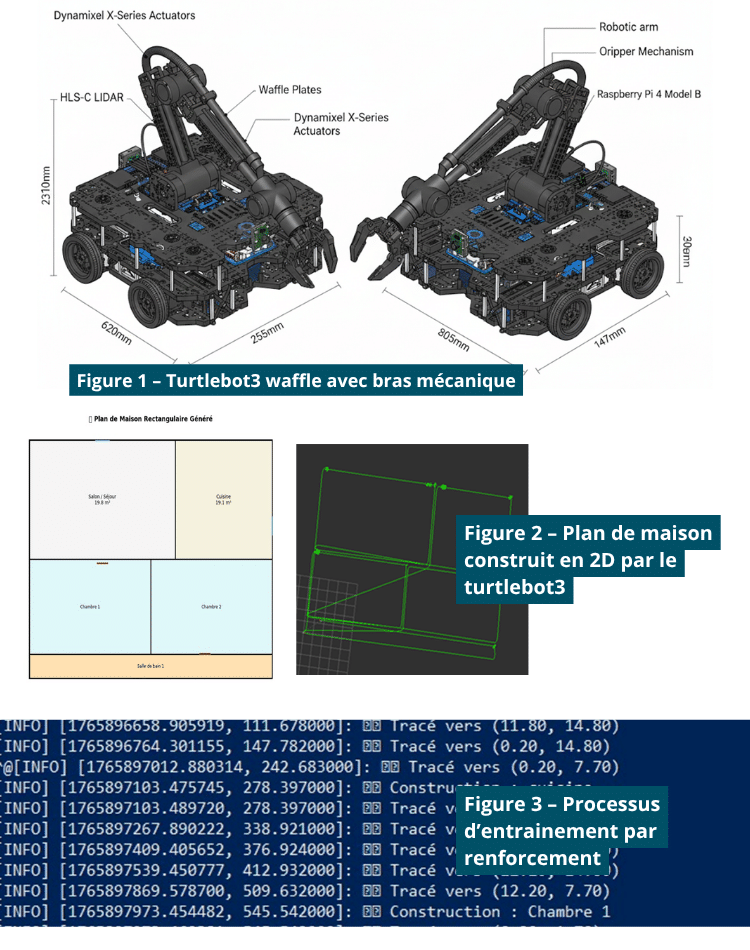
L’objectif est de présenter une émulation montrant un robot autonome qui construit une maison à partir d’un plan de construction généré par IA, issu de la demande de l’utilisateur.
Google colab :
C’est un service en ligne de notebooks Jupyter qui ne nécessite aucune configuration.
ROS Noetic :
C’est un écosystème permettant la gestion des processus du robot.
C++ :
C’est un langage de programmation orienté objet, à la fois fiable et puissant.
TensorFlow – 2.19.0 :
C’est une bibliothèque open source dédiée au calcul numérique et autres charges de travail de statistique et d’analytique prédictive.
GYM – 0.25.2 :
C’est une bibliothèque Python open-source conçue pour soutenir le développement d’algorithmes RL par Open AI.
Python :
C’est un langage de programmation orienté objet facile à interpréter et de haut niveau avec une syntaxe facile à lire.
Gazebo :
C’est un programme open source distribué sous licence Apache 2.0, utilisé dans les domaines de la recherche en robotique et en intelligence artificielle.
1 – Génération du plan et construction de la maison
Cette partie consiste à écrire un programme permettant de générer avec l’IA générative un plan de maison sur lequel le robot pourra s’appuyer pour sa construction. La forme du plan est choisie de telle sorte à ce que la lecture soit facile par la machine.
2 – Entrainement par renforcement (Reinforcement Learning – RL)
L’algorithme PPO (Proximal Policy Optimization) nous a permi de faire un entrainement de 2400 épisodes, dans un environnement simple en simulation, dont le but était de construire la maison en 3D. Le robot est récompensé après le calcul du reward à chaque pas de simulation en fonction de la distance au mur, la vitesse linéaire et la régularité de la trajectoire.
Bilan
Un projet porté par : Maxim NAFACK – Neil TCHOUPO
Année : 2025-2026
•Le programme permettant de créer un plan à partir de l’intelligence artificielle générative a donné un résultat concluant.
•La construction de la maison se fait sur un plan 2D, respectant les dimensions du plan envoyé.
Perspectives :
•Les résultats obtenus après les recherches pourront servir de base dans la perspective du projet en taille réelle.
Jesus FRANCO – Enseignant référent – Client – 3iL Ingénieurs